3D vücut tarayıcıları, beden yüzeyindeki noktaların sensöre uzaklığını algılayarak bir “nokta bulutu” oluşturur. Yazılım bu noktaları birleştirip dijital yüzey ağına dönüştürür; boşlukları ve gürültüyü temizler, anatomik referans bölgelerini belirler ve 3D avatar ile çevre ölçümlerini üretir. Bazı sistemler bu optik modeli BIA gibi başka ölçüm yöntemleriyle birleştirir. Süreç otomatik görünse de sonuç; sensörün görüşü, kişinin duruşu, kıyafet, hareket, kalibrasyon ve algoritmanın referans noktalarından etkilenebilir. Bu nedenle iyi bir tarama, yalnızca gelişmiş sensöre değil, standart uygulama protokolüne de ihtiyaç duyar.
Birinci aşama: beden yüzeyini algılamak
Bir 3D tarayıcının ilk görevi, bedenin dış yüzeyini sayısal olarak tarif etmektir. Derinlik kamerası, yapılandırılmış ışık, kızılötesi derinlik algılama veya benzeri optik yöntemler kullanılabilir. Temel amaç, görüntüdeki her noktanın sensöre olan uzaklığını hesaplamaktır.
Bu aşamada sistem henüz “bel çevresi” veya “omuz hizası” bilmez. Yalnızca çok sayıda uzamsal koordinat toplar. Bu ham veri, bedenin yüzeyini çevreleyen yoğun bir nokta bulutu gibi düşünülebilir.
İkinci aşama: nokta bulutundan yüzey ağına
Ham sensör verisinde eksik noktalar, küçük hareketlerden doğan bozulmalar ve çevresel gürültü bulunabilir. Yazılım, farklı açılardan toplanan verileri ortak koordinat sisteminde hizalar. Ardından noktalar arasında üçgen yüzeyler oluşturarak dijital bir “mesh”, yani yüzey ağı üretir.
Bu ağ, ekranda gördüğümüz 3D avatarın geometrik temelidir. Avatarın fotogerçekçi görünmesi ölçümün mutlaka daha doğru olduğu anlamına gelmez; görsel kalite ile ölçüm performansı farklı özelliklerdir.
Üçüncü aşama: anatomik referansları bulmak
Çevre ölçümü yapabilmek için yazılımın bel, kalça, göğüs veya uyluk gibi bölgeleri tanımlaması gerekir. Manuel mezurada ölçümü yapan kişi anatomik noktayı eliyle belirler. Otomatik sistemde bu görev, beden şekli ve öğrenilmiş örüntüler üzerinden çalışan algoritmaya düşer.
İki sistemin aynı kişide farklı çevre sonucu vermesinin önemli nedenlerinden biri budur. Bel çevresinin birkaç santimetre yukarıdan veya aşağıdan alınması sayı üzerinde fark yaratabilir. Bilimsel çalışmalar, 3D ölçümlerin yüksek tekrarlanabilirlik gösterebildiğini;1 buna rağmen referans noktası konumlandırmasının sistematik sapmalara yol açabildiğini bildiriyor.2
Dördüncü aşama: rapora dönüşüm
Yazılım, tanımladığı kesitlerden çevre; yüzey geometrisinden hacim ve şekil; iskeletsel referans modelinden belirli statik postür ilişkileri üretebilir. Sonuçlar 3D avatar, sayısal tablo, renkli grafik veya önce–sonra karşılaştırması olarak sunulur.
Eğer cihazda BIA katmanı da varsa elektriksel ölçümler ayrıca işlenir. Yağ kütlesi veya yağsız kütle gibi tahminler, optik modelle aynı ekranda görünse bile yalnızca “kameranın gördüğü” değerler değildir. Hangi metriğin hangi kaynaktan üretildiği rapor eğitiminde açıklanmalıdır.
Tarama sırasında neden sabit durmak gerekir?
Sensör bedeni farklı anlarda veya açılarda algılarken kişinin hareket etmesi, yüzey noktalarının birbiriyle tam örtüşmemesine neden olabilir. Nefesin tutulması, karın kaslarının bilinçli sıkılması, omuzların yapay biçimde geriye çekilmesi veya ayakların farklı konumlandırılması da modeli değiştirebilir.
İyi protokol; doğal ve tekrar edilebilir bir duruş, standart ayak konumu, sensörün görebileceği uygun kıyafet, saç ve aksesuar düzeni ile cihazın yönlendirmelerine uyumu kapsar. Amaç “en güzel avatarı” değil, bir sonraki ölçümle karşılaştırılabilecek en tutarlı modeli oluşturmaktır.
Visbody cihazlarında süreç nasıl işler?
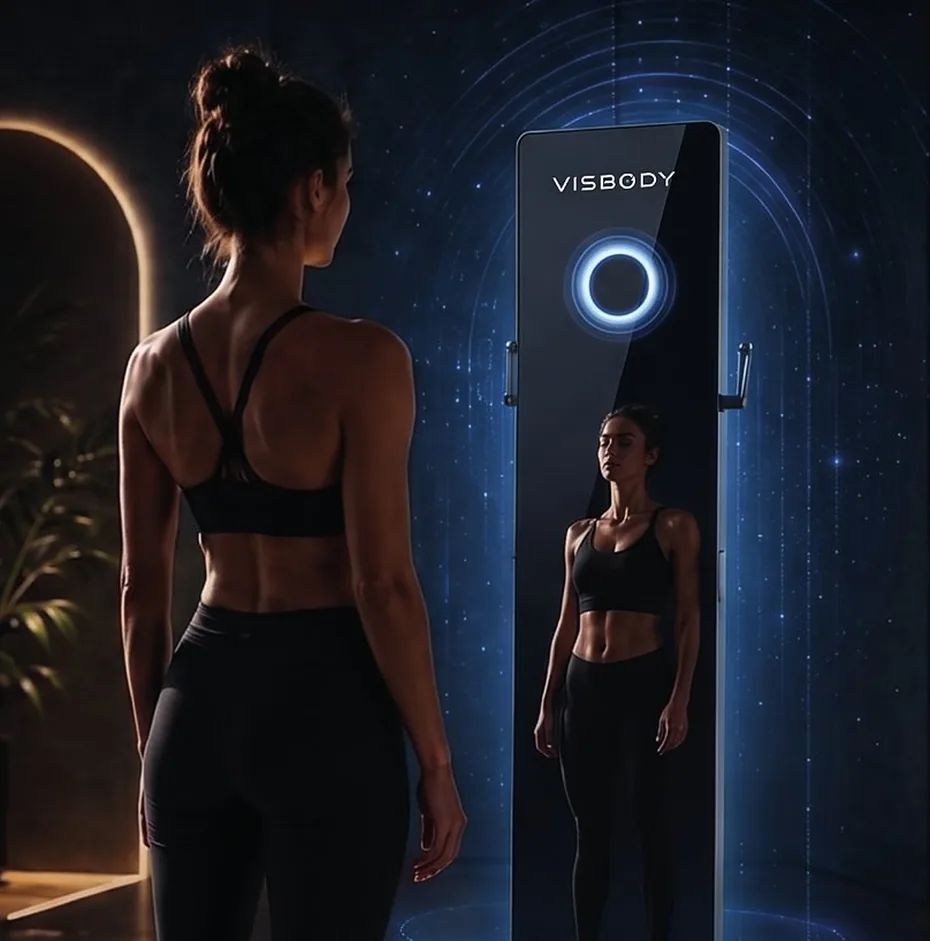
Visbody M60 ve Visbody M50, 3D modeli sekiz elektrotlu çok frekanslı BIA ve BDA verisiyle aynı değerlendirmede birleştirir. Visbody S30, 3D tarama ile BIA’yı bir araya getirir. Visbody M30 ise elektrotsuz çalışır; 360 derece avatar, çevre ölçümü ve statik postür değerlendirmesi sunar.
Her modelin raporu kendi ürün sayfasında anlatılır. Bir modeli değerlendirirken kendi teknik verisine ve tekrarlanabilirlik bilgisine bakın.
Sonuç: teknoloji kadar protokol de önemlidir
3D tarayıcı; sensör, yazılım, algoritma ve kullanıcı protokolünden oluşan bir ölçüm sistemidir. Sensör ne kadar gelişmiş olursa olsun, farklı duruş ve farklı hazırlık koşullarıyla yapılan taramalar karşılaştırmayı zayıflatır. Doğru kullanımın anahtarı, teknolojiyi otomatik hüküm makinesi değil, standardize edilmiş bir takip aracı olarak görmektir.
Sık sorulan sorular
Tarayıcı bedenin içini görür mü?
Hayır. Optik sistem beden yüzeyini algılar. İç dokular ve organlar tıbbi görüntüleme yöntemleriyle değerlendirilir.
Avatar neden bazen fotoğrafımdan farklı görünür?
Avatar yüzey geometrisinin dijital temsilidir. Doku, ışık ve görsel işleme fotoğrafla aynı değildir.
Kıyafet sonucu etkiler mi?
Evet. Kalın, bol veya yüzeyi gizleyen kıyafetler beden sınırlarını değiştirebilir. Cihazın güncel kullanım talimatına uygun kıyafet seçilmelidir.
Algoritma ölçüm yapan kişinin yerini tamamen alır mı?
Otomasyonu artırır; fakat doğru hazırlık, kalite kontrolü ve profesyonel yorum ihtiyacını ortadan kaldırmaz.
Kaynaklar
- Tinsley GM ve ark. Digital anthropometry via three-dimensional optical scanning: evaluation of four commercially available systems. Eur J Clin Nutr. 2020;74:1054–1064. Kaynağı aç
- Kuehnapfel A ve ark. Reliability of 3D laser-based anthropometry and comparison with classical anthropometry. Sci Rep. 2016. Kaynağı aç
Bu içerik genel bilgilendirme amaçlıdır. Cihaz raporları klinik muayene veya tıbbi görüntüleme yerine geçmez.